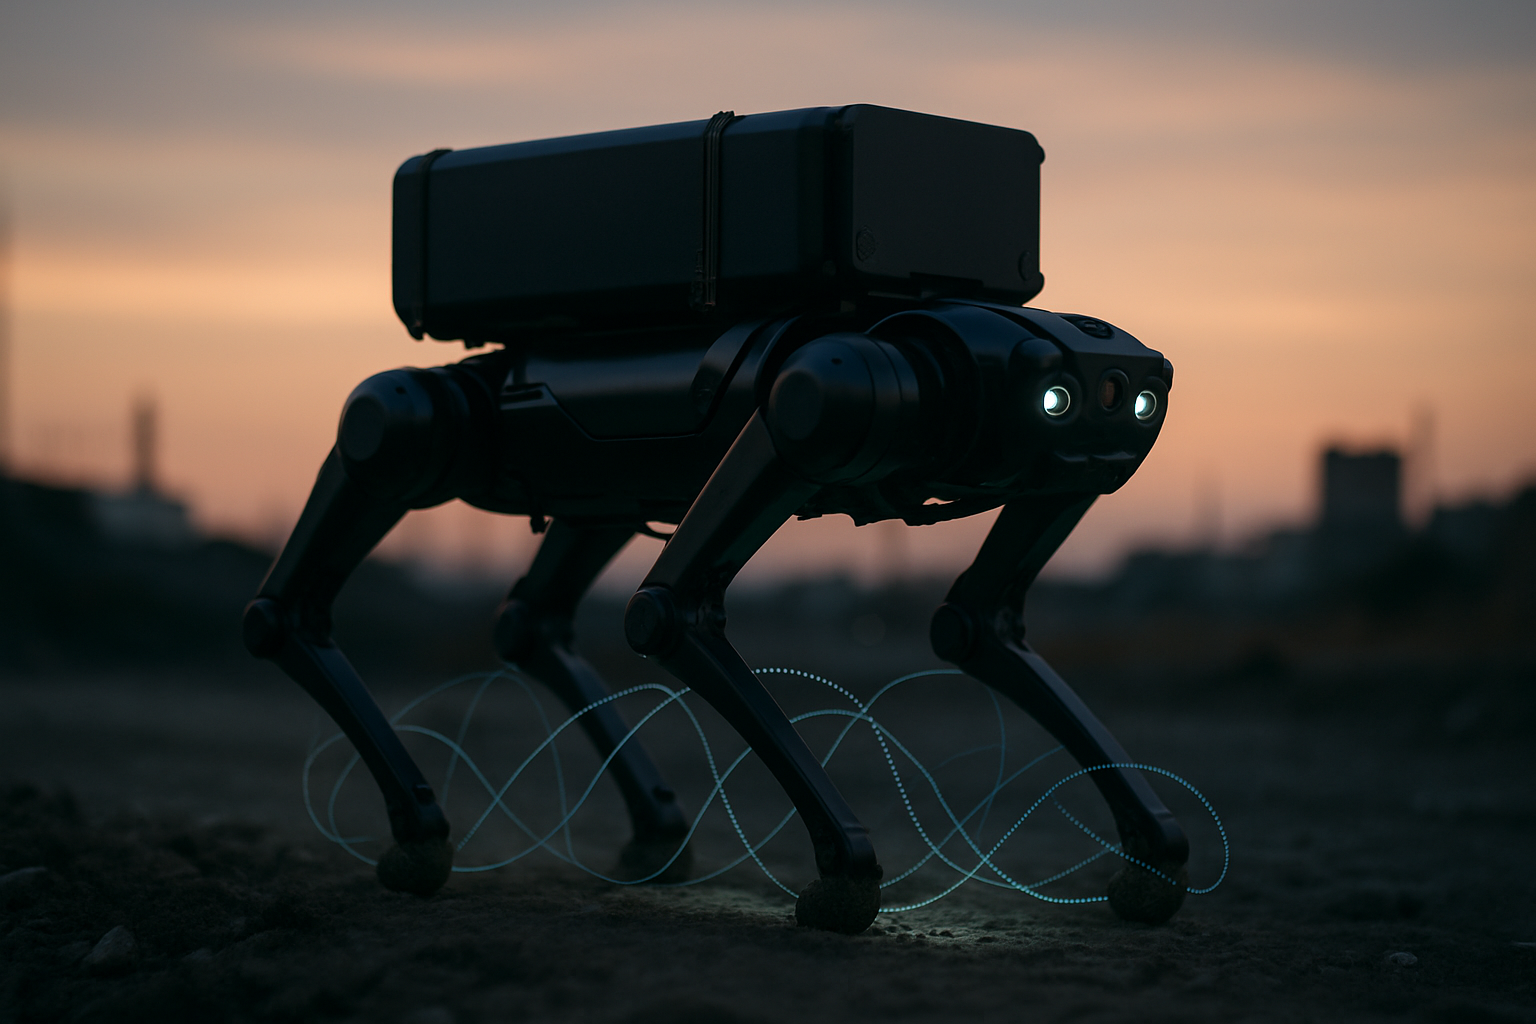
ロボットが“考えながら歩く”時代が来た
生成AIの話題といえば、ここ数年はチャット、画像生成、コーディング支援、AIエージェントが中心でした。つまり、主戦場はPCやスマホの画面の中にありました。
しかし、次の波は静かに画面の外へ出始めています。東大発スタートアップのHighlandersが公開した四足歩行ロボット「HLQ EDGE」は、その流れを象徴する存在です。
HLQ EDGEは、カメラで周囲の地形を認識し、物理世界の変化を予測する「世界モデル」を使って、足を置く位置や姿勢をリアルタイムに調整します。最大60kgの荷物を運べるとされ、巡回点検や重量物搬送など、現場で働くことを前提にしたロボットです。
ここで重要なのは、単に「四足ロボが歩いた」というニュースではないことです。AIが文章を作る段階から、現実世界を理解し、予測し、身体を動かす段階へ進みつつある。HLQ EDGEは、その転換点をかなりわかりやすく見せてくれます。
HLQ EDGEは何が新しいのか
四足歩行ロボットそのものは、すでに海外企業を中心に実用例が増えています。工場の巡回、発電所の点検、危険区域の確認、災害現場での調査など、人間が入りづらい場所での活用が進んでいます。
HLQ EDGEの注目点は、国産ロボットであることに加え、AI制御の中核に「世界モデル」を据えている点です。従来型のロボットは、あらかじめ設計された制御ルールや地形認識に沿って動くケースが多く、想定外の段差、ぬかるみ、傾斜、荷物による重心変化に弱くなりがちでした。
一方、世界モデルを持つロボットは、カメラから得た周辺情報をもとに「この足場に乗るとどうなるか」「次の一歩で姿勢は崩れないか」を内部で予測します。人間が無意識に足元を見て、滑りそうな場所を避ける感覚に近いものです。
最大60kgの搬送能力も、単なるスペック以上の意味を持ちます。現場で本当に使うには、センサーを載せるだけでなく、工具、部材、バッテリー、交換部品などを運ぶ必要があります。荷物を載せた状態で歩けるかどうかは、実用性を左右する大きなポイントです。
- 周辺地形をカメラで認識
- 世界モデルで物理的な変化を予測
- 足を置く位置や姿勢をリアルタイム調整
- 最大60kgの荷物搬送を想定
- 巡回点検や重量物搬送など産業用途を狙う
世界モデルとは、AIが身体を持つための“内なる現実”
世界モデルとは、AIが外界の構造や因果関係を内部に再現し、「次に何が起きるか」を予測するための仕組みです。大ざっぱに言えば、AIの中に小さなシミュレーション世界を持たせる考え方です。
例えば、ロボットが段差に足をかける場面を考えてみます。段差の高さ、床の材質、足先の角度、荷物の重さ、現在の速度。これらを総合して、次の瞬間にロボットの体がどう傾くかを予測できれば、転ぶ前に姿勢を変えられます。
この考え方は、生成AIの進化とも深くつながっています。テキスト生成AIは「次に来る言葉」を予測して文章を作ります。世界モデルを備えたロボットは、「次に起きる物理状態」を予測して行動を選びます。
つまり、予測する対象が言葉から現実世界へ広がったわけです。ここが、生成AIとロボティクスが交差する一番おもしろい部分です。
世界モデルについては、NECがロボット動作学習の文脈で解説しているほか、日経クロステックやZDNET JapanでもフィジカルAIの中核技術として取り上げられています。参考情報として、NECの世界モデル解説、日経クロステックの世界モデル特集、ZDNET Japanの世界モデル解説が理解の助けになります。
想定される使い方は、点検と搬送から始まる
HLQ EDGEのような四足ロボットが最初に活躍しやすいのは、巡回点検と搬送です。これは派手さよりも、導入効果が見えやすい領域です。
工場、発電所、プラント、建設現場、物流施設では、人が決まったルートを歩いて設備を確認する作業が多くあります。メーターの確認、異音の検知、熱の異常、漏れ、サビ、扉の開閉状態。こうした作業は重要ですが、夜間や悪天候、危険区域では負担が大きくなります。
四足ロボットなら、車輪型ロボットが苦手な段差や砂利道、配管が入り組んだ床面にも対応しやすい。そこにAIの予測制御が加われば、未知の地形に対する安定性も高められます。
また、最大60kgの荷物を運べるなら、現場作業員の補助としても使えます。重い工具や部材を人が何度も運ぶ必要がなくなれば、腰痛や転倒事故のリスクを下げられます。
まず期待される現場
- 発電所やプラントの巡回点検
- 建設現場での資材搬送
- 倉庫や工場内の重量物移動
- 災害現場や危険区域の初期調査
- 山間部、トンネル、インフラ設備の確認
人を置き換えるというより、まずは人が行くには面倒、危険、重い作業を肩代わりするところから普及していくはずです。
生成AIの主戦場は、なぜPCの外へ向かうのか
生成AIはすでに、文章作成や検索、資料作成、プログラミング支援で大きなインパクトを出しました。ただ、画面内のAIには限界もあります。最終的にモノを動かす、運ぶ、見る、直すといった仕事は、現実世界に残るからです。
そこで注目されているのが「フィジカルAI」です。これは、AIがカメラやセンサーで現実世界を認識し、自分で判断してロボットや機械を動かす技術領域です。
海外では、NVIDIAがロボット開発向けのシミュレーションや基盤モデルを強化し、中国ではUnitree Roboticsなどが四足ロボットやヒューマノイドで存在感を増しています。国内でも、国産基盤モデルやAIロボットへの投資が目立つようになってきました。
検索結果でも、JBpressがフィジカルAIを「生成AIの次の主戦場」として解説しており、日経ビジネスもデジタル空間のAIから物理空間のAIへ競争軸が移る流れを報じています。
HLQ EDGEは、この大きな流れの中で見るべきです。チャットAIの延長ではなく、AIが「身体」を持ち、現場に出ていくための試金石です。
国産四足ロボットとしての意味
国産であることも見逃せません。ロボットはハードウェア、制御ソフト、センサー、通信、クラウド、データ、メンテナンスが一体になって価値を生みます。特に点検や警備、インフラ保守で使う場合、現場データの扱いはかなり重要です。
発電所、工場、防災設備、物流拠点などをロボットが歩けば、そこには映像、位置情報、設備状態、作業動線などのデータが集まります。これは単なる運用ログではなく、企業や社会インフラの重要情報でもあります。
そのため、国産ロボットや国内で管理できるAI基盤には、経済安全保障の観点からも意味があります。海外製が悪いという話ではありません。ただ、重要インフラや公共領域で使うなら、サプライチェーン、ソフトウェア更新、データ保管、障害対応を国内でコントロールできる価値は大きいです。
Highlandersについては、純国産の小型軽量四足歩行ロボット「HLQ Air」のベータ版提供が報じられており、AI歩行制御アルゴリズムを搭載し、段差や傾斜への対応が紹介されています。関連情報として、MONOistの記事も参考になります。
HLQ EDGEが実運用へ進めば、日本のロボット産業にとって「現場で使えるフィジカルAI」を示す重要な事例になりそうです。
導入前に見るべきポイント
一方で、期待だけで導入を決めるのは早いです。フィジカルAIは、画面内のAIよりも失敗の影響が大きくなります。チャットAIの誤回答なら修正できますが、ロボットが転倒したり、荷物を落としたり、人に接触したりすれば安全問題になります。
企業がHLQ EDGEのようなロボットを検討するなら、スペック表だけでなく、現場条件に対する検証が必要です。床材、段差、勾配、雨、粉じん、暗所、通信環境、バッテリー交換、保守体制。こうした地味な要素が、実運用ではかなり効いてきます。
チェックしたい観点
- 安全性:人の近くで動く場合の停止性能、接触回避、転倒時の対応
- 環境適応:段差、傾斜、砂利、濡れた床、暗所での安定性
- 運用コスト:本体価格だけでなく、保守、バッテリー、ソフト更新の費用
- データ管理:映像や点検データをどこに保存し、誰が扱うのか
- 現場連携:既存の点検システム、警報システム、作業フローとつながるか
ロボット導入は、単に機械を買う話ではありません。業務設計を変える話です。だからこそ、PoCで終わらせず、最初から運用フローまで考える企業が成果を出しやすいでしょう。
ヒューマノイドだけが正解ではない
最近は人型ロボットの動画が注目されがちです。走る、踊る、箱を運ぶ、工具を使う。見た目のインパクトは圧倒的です。
ただ、実用面で見ると、必ずしも人型が最適とは限りません。四足歩行ロボットは、安定性、積載性、不整地への対応力で強みがあります。階段や狭い通路では人型が有利な場面もありますが、重い荷物を持って荒れた道を移動するなら、四足のほうが合理的なことも多いです。
フィジカルAIの本命は、見た目の人間らしさではなく、タスクに合った身体を持つことです。倉庫なら車輪型、工場ならアーム、屋外点検なら四足、家庭内支援なら人型や移動台車型。用途ごとに最適解は変わります。
HLQ EDGEのような四足ロボットは、その意味でかなり現実的です。人型ロボットの夢を否定するものではなく、むしろフィジカルAIが社会実装される最初のルートとして、四足型は有力です。
まとめ:次のAI競争は、足音を立ててやってくる
HLQ EDGEの登場は、生成AIの進化が新しい段階に入ったことを示しています。これまでのAIは、言葉や画像を生成し、画面の中で人を助けてきました。これからのAIは、現実世界を見て、予測し、動く存在になっていきます。
世界モデルは、そのための重要な基盤です。ロボットがただ命令通りに動くのではなく、「次に何が起きるか」を考えながら一歩を選ぶ。そこに、フィジカルAIの本質があります。
もちろん、実用化には安全性、コスト、保守、法制度、データ管理などの課題があります。それでも、巡回点検や重量物搬送のように、人手不足と安全性の課題が大きい現場では、導入の意味は十分にあります。
生成AIの次の主戦場は、もうPCの中だけではありません。工場の床、山道、プラントの通路、災害現場。AIはこれから、足音を立てて現実世界へ入ってきます。
HLQ EDGEは、その第一歩として記憶しておきたい国産四足ロボットです。



コメント